ESP32-P4 + ESP32-C6 + 256MB SD NAND (SDIO模式) XCZSDNAND2GAS这个组合,在技术架构上非常合理,是构建高性能、带本地存储的AI智能机器人的一种很务实的选择。这套方案在计算、连接和存储三个关键维度上形成了良好的互补。
这个双芯片组合的核心优势在于职责清晰,能充分发挥各自的特长。
ESP32-P4:专注高算力任务:作为主控,P4是一款高性能MCU,拥有双核RISC-V 360MHz + 单核40MHz的处理器配置,并支持AI扩展指令集。它非常适合在本地独立运行运动学库、执行视觉检测模型(如颜色识别、YOLO11n等),无需依赖外部计算平台,是实现机器人“大脑”功能的核心。
ESP32-C6:专攻无线连接:P4本身不集成无线功能,而C6作为协处理器,完美地补足了这一短板。它支持Wi-Fi 6 (802.11ax)、蓝牙5 (LE) 以及Thread/Zigbee协议。在机器人中,C6可以稳定地负责云端AI服务的网络接入、远程控制信号的接收(如通过ESP-NOW)等任务,让P4能专注于实时性要求高的本地计算。
使用256MB SD NAND并通过SDIO模式连接,在P4平台上是成熟且推荐的方案。
硬件连接非常理想:ESP32-P4的SDMMC主机控制器性能强大,其SDIO 3.0接口(Slot 0) 理论支持UHS-I高速模式,并使用固定的GPIO 39-48引脚。关键在于,这组引脚正是为外部存储(如TF卡座)预留的原生SDIO引脚,因此可以直接“无缝转移”给贴片式SD NAND,无需与其他外设争抢GPIO,硬件设计非常干净。
软件与性能有保障:ESP-IDF为SDMMC提供了成熟的驱动支持,能够处理SD NAND的初始化和读写操作。在性能上,该接口支持4线SD总线,在高速模式(40 MHz) 下,理论带宽足以满足机器人存储模型文件、日志或地图数据的需求。不过需要注意,如果使用SDIO 3.0的高速模式,硬件设计上必须正确处理IO电压在3.3V和1.8V之间的切换(通常通过P4的内部LDO为VDD_IO_5供电来实现)。
这套方案在AI机器人领域已有实际应用验证,并非停留在理论阶段。
已有开源机器人项目采用此架构:例如,开源桌面机器人 DooiRobot V2 的硬件核心正是ESP32-P4 + C6,用于处理语音交互、表情显示和运动控制。类似地,CrowPanel 5英寸AI语音聊天机器人也使用P4处理显示和摄像头,并通过C6协处理器建立Wi-Fi连接。
乐鑫官方展示的机器人手臂方案:乐鑫的开发者博客中展示了一个基于P4的智能机器人手臂,它利用P4进行板载运动学计算和视觉抓取,并通过板载的C6芯片以ESP-NOW协议实现远程遥控,完整地验证了P4+C6组合在机器人感知-决策-控制-通信全链路中的能力。
尽管方案整体成熟,但在实际开发中仍需留意以下几点:
SD NAND的兼容性验证:虽然SDIO协议是标准的,但不同厂商的SD NAND芯片在初始化时序、命令响应上可能存在细微差异。建议在硬件设计初期,先用已知兼容的SD NAND样品进行驱动调试和压力测试,确保稳定性。
功耗与散热管理:P4在高负载运行AI模型时功耗不低,而C6在Wi-Fi收发时也有脉冲电流。机器人通常是电池供电,因此需要精心设计电源管理策略和散热措施,以保证续航和系统稳定性。
双芯片间的通信开销:P4与C6之间通过SDIO等接口通信,虽然速度快,但在传输大量数据(如高分辨率图像)时仍会产生开销和延迟。在软件架构上,需要合理划分任务,尽量减少芯片间不必要的数据搬运。
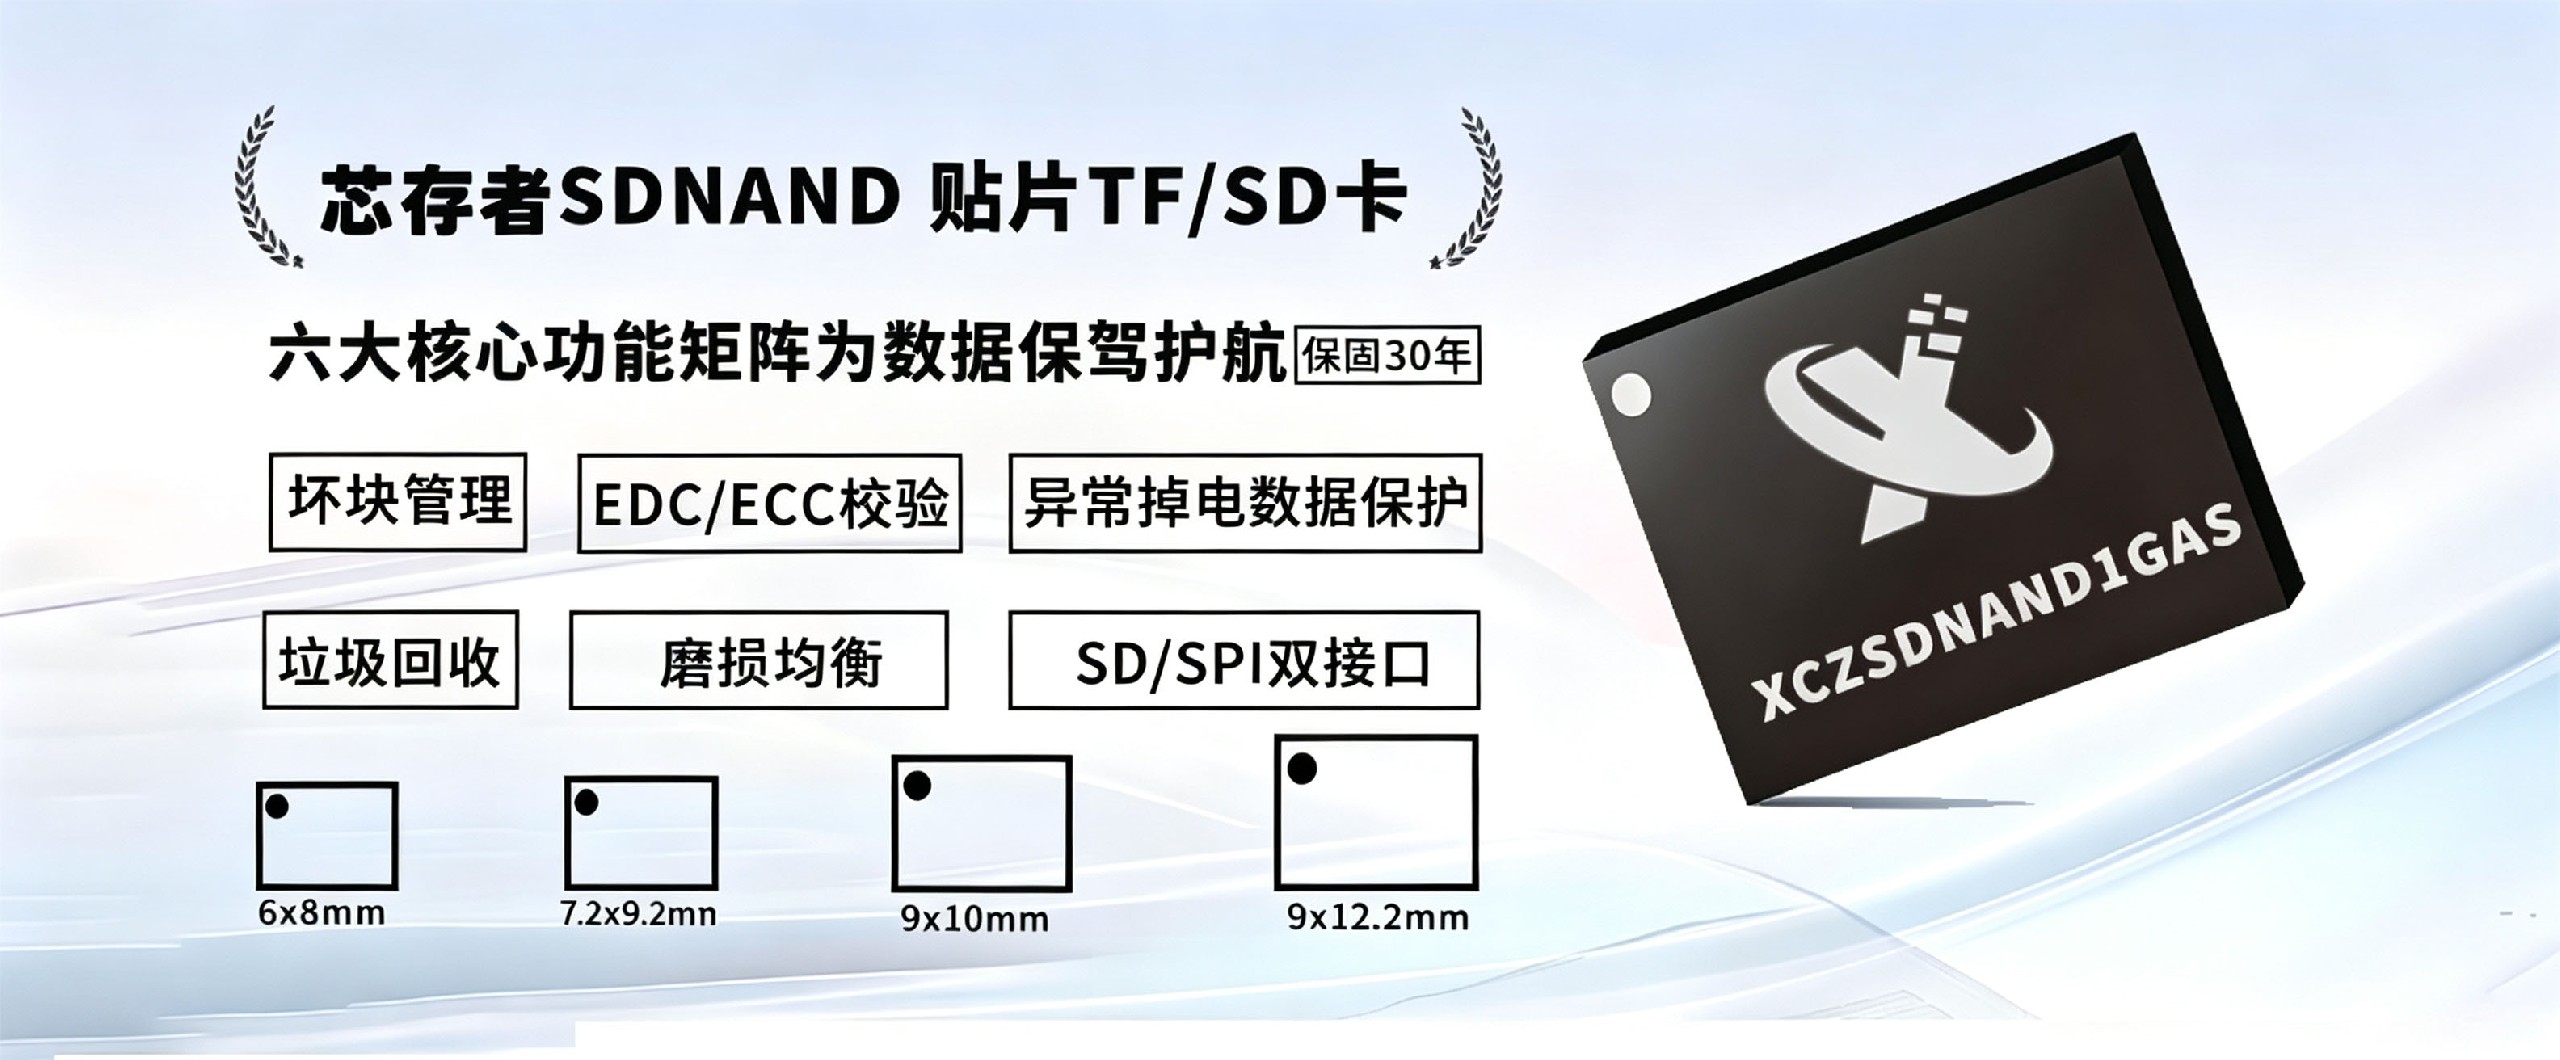
“ESP32-P4 + ESP32-C6 + 芯存者256MB SD NAND (SDIO)” 型号:XCZSDNAND2GAS是一个架构清晰、经过实践检验的AI机器人硬件方案。P4提供本地AI算力,C6确保无线连接,而SD NAND则通过P4专属的SDIO接口获得了稳定且高速的存储扩展。只要在硬件设计时注意SD NAND的选型验证、电源与电压切换设计,并在软件上做好双芯片的任务划分,这套方案完全能够支撑起一个功能丰富的智能机器人产品。
深圳市芯存者科技有限公司
电话:176-6539-0767
微信:176-6539-0767
邮箱:xcz@xczmemory.cn
地址:深圳市联创商务中心13层1308室